负载惯量折算到电机侧怎么算:为什么 15:1 后只剩 1/225
结论先说:负载惯量折算到电机侧,要除以减速比的平方。15:1 时折算后只剩原来的 1/225,这让电机对负载变化更敏感,也意味着伺服增益必须重新整定,不能沿用原参数。
这个平方关系是减速机最容易被忽略的一个作用。很多人以为减速机只放大扭矩,实际上它同时按平方缩小惯量,两者对控制系统的意义完全不同。
一、折算公式与推导
折算的本质是能量守恒。设负载端惯量为 J_L,转速为 n_L;电机侧折算惯量为 J_L',转速为 n_M。减速比 i = n_M / n_L。转动动能相等:
½ · J_L · n_L² = ½ · J_L' · n_M²
代入 n_M = i · n_L,得 J_L' = J_L / i²。
这就是平方关系的来源。它不是经验公式,而是从动能相等直接推出的结论。注意转速用 rpm 还是 rad/s 都不影响比值,因为单位会约掉。
二、放线架上的实际数字
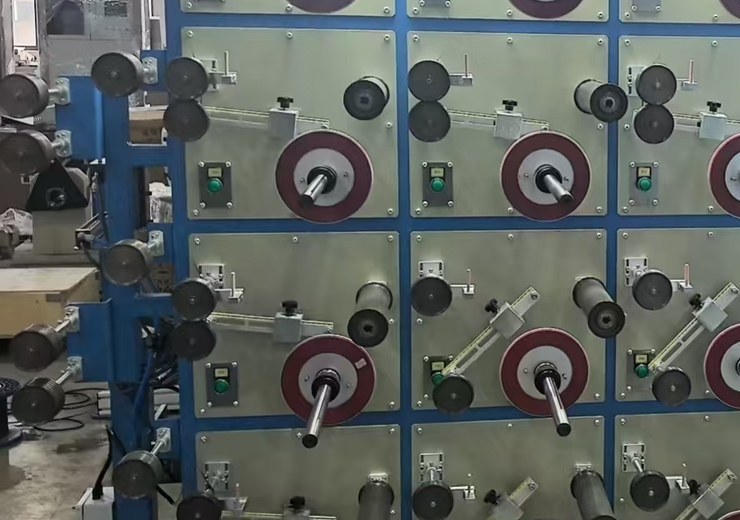
假设某放线工位:放线盘满盘惯量(含光纤)为 J_L,直接连到电机时惯量比很高;加装 15:1 减速机后,折算到电机侧的惯量变为 J_L / 225。
举个便于理解的例子:若负载惯量为电机转子惯量的 5000 倍,不加减速机时惯量比是 5000,绝大多数伺服都无法稳定控制;经 15:1 折算后变为 5000 / 225 ≈ 22,落进常规伺服可稳定运行的区间。这就是为什么放线架这类大惯量负载必须加减速机。
但要注意:放线盘的惯量是随余量变化的。满盘与空盘的惯量差数倍,折算到电机侧的惯量比也会随之变化。选型时应按最不利情况(惯量比最大的状态)核算。
三、惯量比变了,为什么参数必须重调
伺服的控制环参数(位置环增益、速度环增益、积分时间)是按惯量比整定的。惯量比变化后,同一个增益值对应的闭环特性就变了。
惯量比变小(加了减速机)时,系统响应变快,如果沿用原来的增益,容易出现超调与高频振荡;惯量比变大(换了大盘或去掉减速机)时,同样的增益会显得太软,跟随误差增大。
这也是很多现场「换了减速机就抖」的真实原因——不是减速机有问题,是参数没跟着改。
四、整定的顺序
| 步骤 | 做什么 | 判断通过的标志 |
|---|---|---|
| 1. 算惯量比 | 实测或估算负载惯量,除以 i² 得到折算值 | 落在控制器允许范围内 |
| 2. 跑自整定 | 用控制器的自动整定功能先取一组基础参数 | 无报警、无明显振荡 |
| 3. 手动微调 | 先调速度环增益,再调位置环,积分最后动 | 阶跃响应无过冲、无持续振荡 |
| 4. 带载验证 | 在满盘与空盘两个极端状态各跑一遍 | 两种状态都稳定 |
| 5. 记录归档 | 把参数写入设备档案,换件后可复现 | 同型号设备可批量复制 |
第四步最容易被省略。满盘与空盘的惯量差数倍,只在一个状态下调好,换到另一个状态就可能出问题。放线工位必须两头都验证。
五、三个容易算错的地方
第一,忘了算联轴器与放线轴本身的惯量。只算盘和光纤,在空心轴直连方案里误差不大,但用联轴器连接时,联轴器惯量不能忽略。
第二,把直径当半径代入。圆盘惯量 J = ½ · m · r²,用的是半径。用直径代入会大四倍,这个错误在小盘高速场合尤其影响判断。
第三,忽略了速比方向。折算永远是「从负载折算到电机」用除以 i²,反向(电机折算到负载)是乘以 i²。方向搞反会差出四个数量级。
六、放线盘惯量怎么估
不想做实测时,可以用圆盘的近似公式先估一个量级:薄圆环绕自身轴线的惯量约为 质量乘半径的平方(质量集中在轮缘),实心圆盘约为其一半。放线盘是轮缘加筒体结构,实际值介于两者之间。
举个便于对照的例子:某放线盘满载质量约 30 公斤,外半径 0.2 米。按薄圆环估算约 1.2 千克二次方米,按实心圆盘估算约 0.6,实际可取 0.8 到 1.0 之间。这个数量级已经足够判断要不要加减速机,但精确整定仍需实测。
要注意盘径变化带来的影响是平方关系。同一条公式下,直径减半、质量减到四分之一(盘芯轻),惯量只剩原来的约十六分之一。这就是为什么满盘与空盘的控制参数要分别验证。
七、从柜内实装看惯量匹配的结果
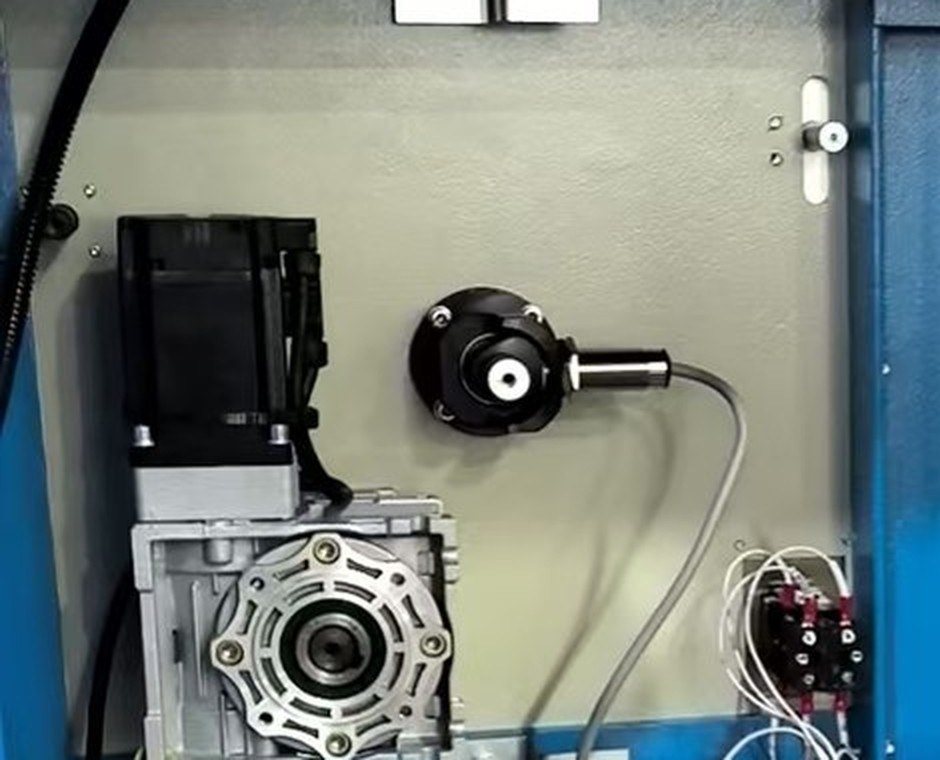
惯量匹配做得好不好,最终会体现在柜内实装的运行状态上。以光纤放线架的柜内照片为例,可以看到两类可直接观察的信号:
其一,制动电阻与驱动器容量。惯量比偏大时,减速阶段回馈的能量多,需要更大的制动电阻或更强的回馈能力,柜内这部分元件的体积与发热会明显增加。反过来,若柜内制动电阻很小却运行平稳,说明惯量比控制得比较合理。
其二,同一层多台驱动的参数是否一致。同一批减速机、同一批伺服,理论上整定结果应当接近。若同层各台的增益差异很大,往往说明装配一致性有问题(例如某台的放线轴直线度偏差导致额外摩擦),而不是控制参数本身的问题。
八、一个常见的连带影响
惯量折算还会影响加减速时间的设定。加速时间设得过短,即使稳态扭矩够,瞬时扭矩也可能超出许用值,表现为启动报警或齿面异常磨损。
经验做法是先用理论值算出最短加速时间,再乘一个余量作为实际设定值,然后在满盘与空盘两种状态下各跑一次,取两者都能稳定的那组参数。这一步的工时不多,但能避免交付后反复调整。
九、常见问题
问:惯量比越小越好吗?
答:不一定。惯量比过小(电机惯量远大于负载)会让系统对负载扰动不敏感,但也可能因增益过高而振荡。落在控制器推荐区间即可。
问:没有实测惯量怎么办?
答:可用控制器的惯量辨识功能在线测;或在低速下用已知扭矩做加速度试验反推。纯靠理论计算误差较大,尤其是装配件。
问:换减速比一定要重调参数吗?
答:一定要。速比变化直接改变折算惯量,参数不适配就会出现振荡或跟随变差。这也是同一套电控不能简单换机型的原因。
惯量整定在放线工位上的完整应用,可参见光纤放线架减速机选型与调试指南。
相关推荐

减速机参数电机匹配有哪些
1798减速机参数电机匹配需要从多个维度进行综合考量。上海赛尼传动设备有限公司已有二十余年生产减速机经验,在杭州和温州两个地区建立生产基地,有成熟的生产经验,可提供多行业减速机配套方案支持。
查看全文

您好!请登录