放线架减速比怎么算:从伺服转速反推输出线速度的完整步骤
结论先说:放线架减速比按四步定——先由线速度需求反推输出转速,再按伺服额定转速取比值,然后校核低速段转矩余量,最后留出换盘与穿线的辅助动作余量。四步都过,比值才算定得下来。
很多人习惯先看样本上「常用速比」然后挑一个,这样最容易出的问题是:速比能转,但换盘时太慢,或者低速段转矩不够。下面按计算顺序讲。
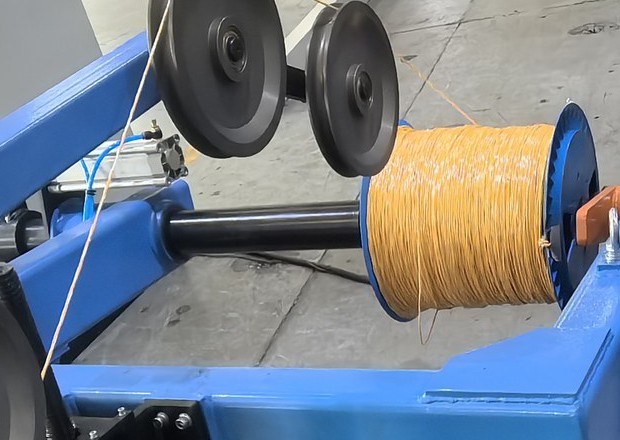
第一步:从线速度反推输出转速
放线架的输出端要满足的是线速度,不是转速。两者之间隔着一个放线盘的直径,关系是:
n = 60 × v / (π × D) n 为输出转速(rpm),v 为线速度(m/min),D 为放线盘当前直径(m)。
关键在于 D 是变量。满盘直径最大、空盘(盘芯)直径最小,同样的线速要求下,盘径越小需要的转速越高。所以要用最小盘径算出最高转速需求,再用满盘直径算出最低转速需求,得到整个换盘周期的转速区间。
举例:若最小盘径 0.2m、要求线速 20 m/min,则 n = 60 × 20 / (3.14 × 0.2) ≈ 191 rpm。若满盘直径 0.4m,同样的线速只需约 95 rpm。也就是说输出端要在 95–191 rpm 之间连续可调。
第二步:按伺服额定转速取速比
有了输出转速上限,速比就是伺服额定转速与输出最高转速之比:
i = n_电机 / n_输出max
以 3000 rpm 伺服为例,i = 3000 / 191 ≈ 15.7,取标准档位就是 15:1。此时输出上限约 200 rpm,覆盖第 191 rpm 的需求,留有少量余量。
如果算出来落在两个档位之间,宁可往大取还是往小取?通常往大取一档更稳,因为往小取会让伺服长期工作在更低速段,转矩余量与散热都更紧张。但往大取会牺牲换盘速度,需要结合第三步判断。
第三步:校核低速段转矩余量
速比定下来之后要回头验算:在整个转速区间的最低端,输出扭矩是否够。
输出扭矩 T_出 ≈ T_入 × i × η,其中 η 是传动效率。蜗轮蜗杆存在滑动摩擦损失,效率值要按实际结构取,不能按 1 计算。算出结果后还要乘安全系数,与样本的许用输出扭矩表比对,且必须按实际工作转速查表——许用扭矩随输入转速变化,用最高转速那一栏的数值会高估能力。
这一步最容易漏掉的是启动瞬间。放线盘从静止加速到工作转速时,如果张力环给出的加速度偏大,瞬时扭矩可能是稳态的数倍,这也是很多现场报过载的原因。
第四步:留出辅助动作余量
放线架不只有匀速放线,还有换盘、穿线、回抽这几个辅助动作。这些动作要求输出端能达到较高转速,否则操作工要等很久。
速比定得过大,辅助动作就会变慢,操作工的体感非常直接。这一条没法用公式算,只能靠现场经验权衡:如果换盘频次高(小盘、多品种生产),宜选较小速比;如果长时间连续大批量运行、换盘少,可选较大速比换取转矩余量。
五、15:1 与 20:1 的实例对比
| 项目 | 15:1 | 20:1 | 说明 |
|---|---|---|---|
| 3000rpm 对应输出 | 约 200 rpm | 约 150 rpm | 输出转速上限 |
| 可覆盖最小盘径线速 | 较高 | 较低 | 20:1 在高速需求下可能不够 |
| 同扭矩下的电机需求 | 较小 | 较小 | 速比大,电机可选小一档 |
| 换盘/穿线速度 | 较快 | 较慢 | 操作工体感差异明显 |
| 低速段转矩余量 | 够用 | 更充裕 | 20:1 适合重载、少换盘 |
| 适用场景 | 多品种、换盘频繁 | 大批量、连续运行 | 按生产组织方式选 |
这次光纤放线架的配套选的是 15:1,主要考虑就是换盘与穿线的响应速度,该工位的张力需求并不依赖大速比换来的那部分转矩余量。
六、常见误区
误区一:按满盘直径算转速。满盘直径最大、所需转速最低,用它算会低估最高转速需求,导致空盘时线速上不去。
误区二:把减速比直接当扭矩倍数。忽略效率与安全系数,算出来的扭矩偏乐观,长期运行会出现齿面点蚀。
误区三:忽略惯量折算。速比变化后,负载惯量折算到电机侧是按速比平方变化的,控制参数必须重新整定,不能沿用旧参数。
七、把算法落到一张表上
实际做方案时,建议把计算过程写成一张表,逐行填写。这样即使换人接手,也能一眼看出每个数字的来源,而不是只留一个速比 15 的结论。
| 行号 | 计算项 | 公式或依据 | 本例取值 |
|---|---|---|---|
| 1 | 线速度范围 | 由工艺给出 | 20 m/min(示例) |
| 2 | 最小盘径 | 盘芯直径 | 0.2 m |
| 3 | 最高输出转速 | 60 × v / (π × D_min) | 约 191 rpm |
| 4 | 满盘直径 | 满盘外径 | 0.4 m |
| 5 | 最低输出转速 | 60 × v / (π × D_max) | 约 95 rpm |
| 6 | 伺服额定转速 | 电机样本 | 3000 rpm |
| 7 | 理论速比 | n 电机 / n 输出max | 约 15.7 |
| 8 | 选定标准速比 | 就近标准档位 | 15:1 |
| 9 | 实际输出上限 | n 电机 / i | 约 200 rpm |
| 10 | 低速段扭矩校核 | 出扭矩 = 入扭矩 × i × 效率 ≥ 需求 × 安全系数 | 按样本查表 |
第 10 行是最容易被跳过的一行,也是选型出错最集中的地方。前三行只是把速度对上,第 10 行才回答转得动转不动。
八、一个容易被忽略的连带影响
速比定完之后,还有一件事要同步确认:控制器的电子齿轮比与最大转速限制。如果控制器里仍按旧速比设置电子齿轮比,实际输出转速会与设定值不符,表现为指令给了 20 米每分钟、实测只有 17。
这类问题在换型或改造时特别常见——机械部分换了,电控参数没跟着改,两边都以为对方的问题。排查时先看电子齿轮比,往往比拆机器快得多。
九、常见于现场的四个追问
追问一:速比越大自锁越可靠,那我选 60:1 是不是就安全了?
答:自锁确实更可靠,但速比大意味着输出转速低。放线工位的换盘与穿线动作会明显变慢,而且大速比机型的体积与重量通常也更大,柜内安装未必放得下。安全应由制动器解决,不应靠加大速比来实现。
追问二:同一台机器夏天正常,冬天启动时打滑,是什么原因?
答:低温下润滑脂黏度升高,但摩擦系数的变化方向与直觉相反——真正的原因往往是低温启动时润滑脂分布不均,局部油膜缺失导致啮合状态异常。这类现象恰恰说明自锁不能作为判定依据。
追问三:厂家样本写「可自锁」,出了事责任怎么算?
答:样本上的表述通常指结构特性,不等于性能承诺。把工况与安全要求写进技术协议,由双方确认是否配制动器,才是可追溯的做法。
追问四:行星加抱闸,和蜗轮蜗杆加自锁,哪种更划算?
答:看数量级。单台设备的抱闸成本通常不构成障碍,但抱闸会带来额外的接线、时序调试与故障点;蜗轮蜗杆的直角布局又是很多柜内方案的前提。常见做法是:结构选蜗轮蜗杆,保持需求另配制动器,两者各司其职。
十、如果必须配制动器,怎么选
决定要配制动器之后,还有三个参数要定,否则装了也不一定管用:
制动力矩。应按最不利状态核算:满盘惯量加上可能的负载拉力,在允许的最大制动时间内产生的力矩。取值过小会滑,过大则制动冲击大、容易拉伤光纤。
制动响应时间。从断电到力矩建立有时间差,这段时间负载仍在转动。光纤放线要求松圈量极小,响应时间应尽量短,必要时配合机械限位。
释放方式。检修时需要人工盘动放线轴,制动器必须可手动释放,且释放后要有明显标识,避免送电时忘记复位。
十一、把这件事写进维护规程
即便有制动器兜底,自锁能力的衰减也应在维护中体现。建议把「反向保持检查」纳入定期保养项:在停机、断电、清空负载的状态下,确认输出端在额定静负载下不自转。
这一条成本很低,但它能提前发现润滑异常与磨损超限——自锁能力下降往往是齿面磨损的早期信号,比听声音、看油品更直接。
十二、常见问题
问:线速度是客户给的,还是自己算的?
答:应由工艺给出线速度范围,设备方据此换算转速。如果只知道产能(米/小时),先除以 60 得到米/分钟再代入公式。
问:为什么算出来是 15.7,不选 16?
答:蜗轮蜗杆的速比由蜗杆头数与蜗轮齿数决定,只能取标准档位,不是连续可调。15 与 20 是常见档位,15.7 落在两者之间时按前述原则取舍。
问:伺服换成异步电机,算法要改吗?
答:公式不变,但异步电机的额定转速通常是 1400–1500 rpm 级别,同样线速需求下速比会小很多,需重新核算。
完整的选型与调试流程可参见光纤放线架减速机怎么选。
相关推荐

减速机参数电机匹配有哪些
1798减速机参数电机匹配需要从多个维度进行综合考量。上海赛尼传动设备有限公司已有二十余年生产减速机经验,在杭州和温州两个地区建立生产基地,有成熟的生产经验,可提供多行业减速机配套方案支持。
查看全文

您好!请登录